Anodiad Ystum Llaw ar gyfer Trin Robotiaid Deheuig
Mae anodi ystum dwylo yn broses o labelu sut mae llaw a'i bysedd yn symud ar draws pob ffrâm o fideo, fel y gall robotiaid ddysgu trin deheuig, tebyg i drin dynol. Gall robotiaid heddiw gerdded, rholio a gafael mewn blwch. Yr hyn maen nhw'n dal i gael trafferth ag ef yw'r pethau bach - botymu crys, edafu cebl, codi un grawnwin heb ei falu. Yn Shaip, rydyn ni'n gweld hyn bob dydd: nid dysgu robot i symud yw'r rhan anodd o AI corfforol, mae'n dysgu ei ddwylo i ymddwyn . Ac mae hynny'n dibynnu ar ansawdd y data ystum dwylo y tu ôl iddo.
Mae'r post hwn yn mynd i'r afael yn fanwl â dwylo yn benodol. Os ydych chi eisiau'r darlun ehangach yn gyntaf, dechreuwch gyda'n canllaw i ddata hyfforddi robotiaid a setiau data trin - dyma bennod ddeheurwydd y stori honno.
Pam mai deheurwydd yw'r rhwystr go iawn wrth drin robotiaid?
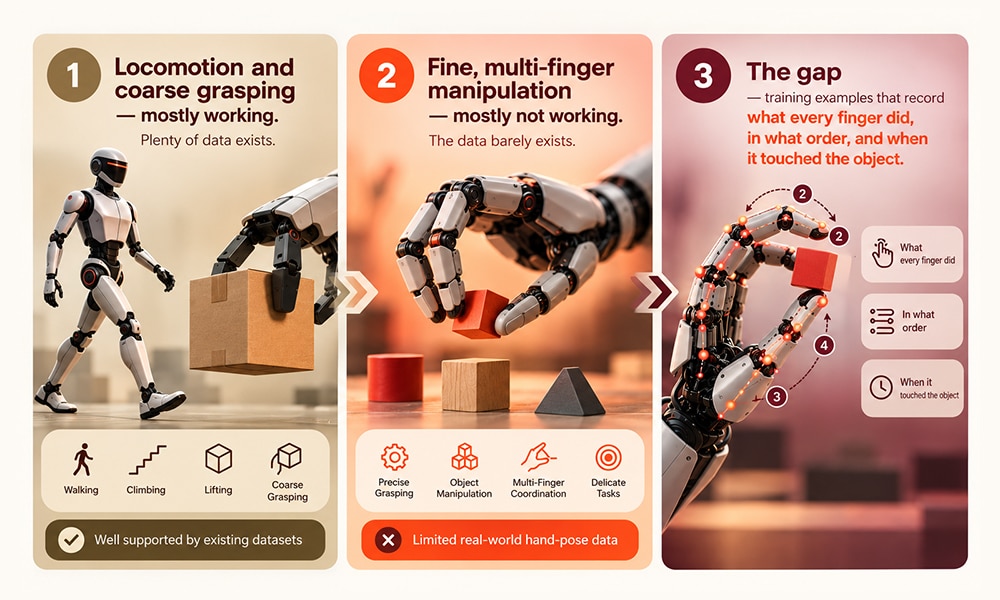
Deheurwydd yw'r tagfa oherwydd bod symudiad bras wedi'i ddatrys i raddau helaeth ac nid yw rheolaeth fanwl ar fysedd. Gellir dysgu robot i gyrraedd a chau gafaelydd. Mae ei ddysgu i rolio pen rhwng dau fys, neu ail-gafael mewn sgriwdreifer yng nghanol tasg, yn her wahanol - ac mae'n dibynnu'n llwyr ar ddata sy'n dal sut mae bysedd yn symud mewn gwirionedd.
Dyma'r ffordd syml rydyn ni'n ei esbonio i gleientiaid:
Symudiad a gafael bras — yn gweithio ar y cyfan. Mae digon o ddata yn bodoli.
Triniaeth gain, aml-fysedd — ddim yn gweithio gan mwyaf. Prin fod y data yn bodoli.
Y bwlch — enghreifftiau hyfforddi sy'n cofnodi beth wnaeth pob bys, ym mha drefn, a phryd y cyffyrddodd â'r gwrthrych.
Dyna'n union beth mae anodiad ystum llaw yn ei gynhyrchu. Hebddo, gall robot adnabod care esgidiau ond does ganddo ddim syniad sut i glymu un.
Beth yn union yw anodiad ystum llaw?
Mae anodiad ystum llaw yn fath o anodiad pwynt allweddol lle mae cymalau'r llaw — y migyrnau, segmentau'r bysedd, blaenau'r bysedd, a'r arddwrn — yn cael eu marcio a'u holrhain trwy bob ffrâm o glip. Mae'n troi fideo cyffredin o law yn gofnod glân, strwythuredig o symudiad y gall model ddysgu ohono.
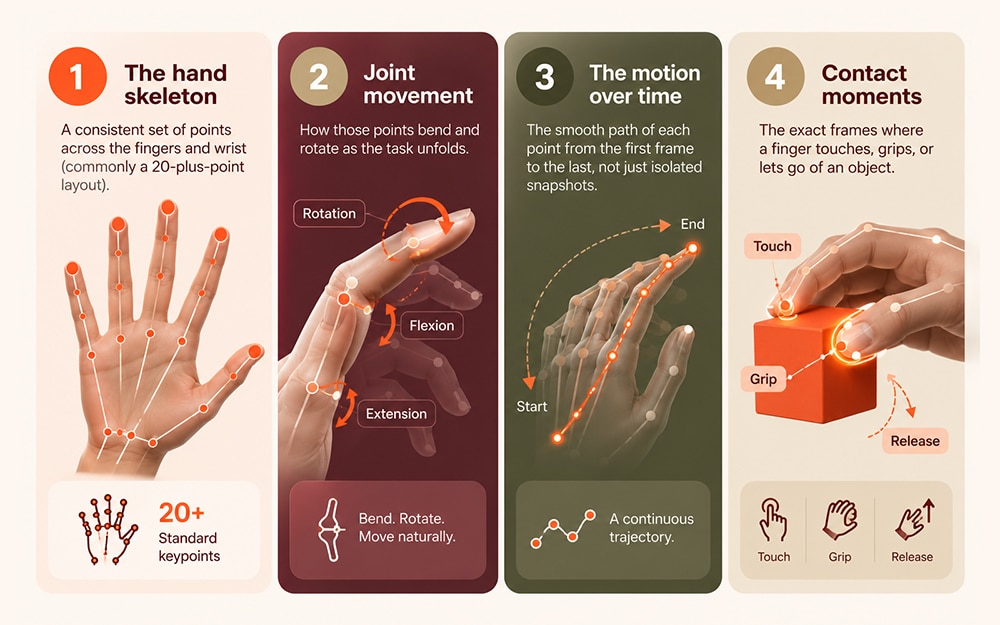
Yn ymarferol, mae ein timau'n labelu pedwar peth ar bob llaw:
Y sgerbwd llaw — set gyson o bwyntiau ar draws y bysedd a'r arddwrn (cynllun o dros 20 pwynt fel arfer).
Symudiad cymalau — sut mae'r pwyntiau hynny'n plygu ac yn cylchdroi wrth i'r dasg ddatblygu.
Y symudiad dros amser — llwybr llyfn pob pwynt o'r ffrâm gyntaf i'r olaf, nid dim ond cipluniau ynysig.
eiliadau cyswllt — yr union fframiau lle mae bys yn cyffwrdd, yn gafael mewn, neu'n gollwng gafael mewn gwrthrych.
Y bedwaredd eitem honno yw lle mae deheurwydd yn byw. Gall unrhyw un nodi ble mae llaw; y gwerth yw cofnodi'r sut a'r pryd.
Sut mae anodiad deheurwydd yn wahanol i anodiad pwynt allweddol safonol?
Mae anodiad deheurwydd yn anodiad pwynt allweddol sy'n cael ei ddal i far llawer uwch. Mae gwaith pwynt allweddol safonol yn ateb "ble mae'r llaw?" Mae anodiad deheurwydd yn ateb "beth wnaeth pob bys, ym mha drefn, a phryd wnaeth gysylltiad?" - sef yr unig fersiwn y gall model trin hyfforddi arni mewn gwirionedd.
Mae'r gwahaniaeth yn fwyaf amlwg ochr yn ochr:
Yr hyn rydyn ni'n ei labelu
Anodiad pwynt allweddol safonol
Anodiad ystum llaw gradd ddeheurwydd
Detail
Safle llaw, fesul ffrâm
Symudiad bysedd llawn, pob ffrâm
Dyfnder
Fflat, 2D
3D — sut mae cymalau'n symud yn y gofod
amser
Ffrâm wrth ffrâm, annibynnol
Un symudiad llyfn, parhaus
Cysylltu
Anaml yn cael ei labelu
Gafael, cyffwrdd, a rhyddhau wedi'u marcio
occlusion
Yn aml yn cael ei hepgor
Wedi'i gasglu a'i lenwi'n ofalus
Beth mae'n dda amdano
Ystumiau, olrhain dwylo
Dysgu robotiaid i drin
Y golofn dde yw'r hyn rydyn ni'n ei hadeiladu yn Shaip, oherwydd dyma'r unig golofn y gall robot medrus ddysgu ohoni.
Sut mae anodiad ystum llaw yn troi fideo dynol yn sgil robot?
Mae anodiad ystum llaw yn bont rhwng fideo dynol rhad ac arddangosiadau robotiaid drud. Ail-dargedu yw'r cam sy'n mapio symudiadau llaw wedi'u labelu gan berson ar law robot, felly mae arddangosiad dynol yn dod yn rhywbeth y gall robot ei gopïo. Mae ffilmio pobl yn hawdd ac yn raddadwy; mae dal arddangosiadau robotiaid go iawn yn araf ac yn gostus - felly'r llwybr call yw dysgu robotiaid gennym ni.
Mae'r llif rydyn ni'n ei redeg ar gyfer cleientiaid fel hyn:
cofnod — tynnu fideo person cyntaf (“yr hyn mae fy nwylo’n ei weld”) o berson yn gwneud tasg.
Anodi — labelwch ystum y llaw ar draws pob ffrâm i adfer symudiad llawn y bys.
Ail-dargedu — mapio'r symudiad hwnnw ar law'r robot fel y gall atgynhyrchu'r weithred.
Enghraifft ddefnyddiol: i ddysgu robot cegin i gracio wy, does dim angen mil o robotiaid yn ymarfer. Mae angen fideo glân, wedi'i labelu'n dda, o bobl yn cracio wyau - yr anodiad yw'r hyn sy'n gwneud y ffilm honno'n addysgadwy.
Ble mae data trin deheuig yn cael ei ddefnyddio mewn gwirionedd?
Mae data deheurwydd yn bwysig lle bynnag y mae'n rhaid i beiriant drin y byd ffisegol yn ofalus. Dyma'r adran y mae'r rhan fwyaf o drosolygon yn ei hepgor, felly mae'n werth bod yn bendant. Porthiant anodiadau ystum llaw a deheurwydd:
Robotiaid dynol a robotiaid cartref — plygu dillad, llwytho peiriant golchi llestri, trin gwrthrychau bob dydd sydd o bob siâp.
Awtomeiddio warysau a manwerthu — codi eitem fregus oddi ar silff heb ei difrodi, neu ddidoli cynhyrchion cymysg yn ôl teimlad.
Gofal iechyd a roboteg gynorthwyol — dyfeisiau adsefydlu a breichiau cynorthwyol y mae'n rhaid iddynt symud yn ysgafn o amgylch pobl.
Gweithgynhyrchu ac atgyweirio — defnyddio offer, llwybro ceblau, a chydosod rhannau bach lle na fydd gafael bras yn gwneud y tro.
AR/VR a dyfeisiau gwisgadwy — rhyngweithio dwylo naturiol, rheoli ystumiau, a rhyngwynebau olrhain dwylo.
Yr edau gyffredin: mae pob un yn methu heb ddata hyfforddi sy'n dal symudiad bysedd manwl. Dyna'r angen y mae gwaith symudiad, ystum a deheurwydd Shaip wedi'i gynllunio i'w ddiwallu.
Pa mor fawr sydd angen i ddata deheurwydd fod - a pha mor dda?
Mae graddfa'n bwysig, ond mae ansawdd yn bwysicach. I roi'r raddfa mewn persbectif, casglodd un set ddata ymchwil nodedig a gyhoeddwyd yn 2025 829 awr o fideo trin person cyntaf gyda thracio dwylo mewn parau ar draws 194 o dasgau bob dydd - a ddisgrifiwyd gan ei awduron fel y set ddata trin deheuig fwyaf o'i fath ( Apple Machine Learning Research, 2025 ). Dyna'r cyfeiriad y mae'r maes yn anelu ato: mawr, wedi'i labelu'n gyfoethog, ac amrywiol o ran tasgau.
Ond nid yw cyfaint yn unig yn hyfforddi robot da. Yn ein profiad ni yn Shaip, mae'r rhan fwyaf o fethiannau deheurwydd yn deillio o ansawdd label , nid maint y set ddata. Mae'r problemau anodd yn rhai ymarferol:
Bysedd cudd — mae dwylo'n gorchuddio eu hunain a'r gwrthrychau maen nhw'n eu dal yn gyson.
Bysedd tebyg — mae'n hawdd cam-labelu un bys fel ei gymydog.
Symudiad cyflym — mae symudiadau cyflym yn cymylu'r union fframiau sydd bwysicaf.
Cysondeb dros amser — gall un label cymal sigledig ddifetha dilyniant symudiad cyfan.
Dyma pam mae pob prosiect deheurwydd yn Shaip yn rhedeg trwy dimau hyfforddedig, sydd â phobl yn y ddolen a phroses ansawdd aml-gam — dilysu pas cyntaf, calibradu yn erbyn set safon aur, ac adolygiad rhyddhau terfynol — gyda chytundeb rhyng-anodyddion a throthwyon derbyn penodol i dasgau wedi'u gosod fesul prosiect. Mae data glân yn rhatach na robot a ddysgodd y symudiad anghywir.
Sut mae Shaip yn helpu
Yn Shaip, rydym yn ymdrin â'r daith gyfan — o gasglu fideo arddangos person cyntaf a dynol, i labelu manwl gywir ar ystum dwylo a deheurwydd, i ddata parod ar gyfer ail-dargedu y gall eich tîm hyfforddi arno. Mae'r cyfan yn cael ei gyflwyno o dan ddiogelwch gradd menter (ISO 27001 ac SOC 2 Math II) gan weithlu rheoledig, wedi'i wirio.
Labelu cymalau llaw — migyrnau, segmentau bysedd, blaenau bysedd, ac arddwrn — ar draws pob ffrâm o fideo yw anodiad ystum llaw. Mae'n creu data strwythuredig sy'n dysgu robotiaid a modelau AI sut mae llaw yn symud ac yn trin gwrthrychau dros amser.
Sut mae anodiad deheurwydd yn wahanol i anodiad pwynt allweddol safonol?
Mae anodiad pwynt allweddol safonol yn nodi ble mae llaw, ffrâm wrth ffrâm, mewn 2D. Mae anodiad deheurwydd yn ychwanegu dyfnder, symudiad llyfn dros amser, ac eiliadau cyswllt wedi'u labelu — gan gynhyrchu data y gall robot ei ddefnyddio mewn gwirionedd i ddysgu trin manwl, aml-fys.
Beth yw ail-dargedu mewn data ystum llaw?
Mae ail-dargedu yn mapio symudiadau llaw wedi'u labelu gan berson ar law robot, felly mae arddangosiad dynol yn dod yn weithred y gall y robot ei hatgynhyrchu. Dyma sut mae fideo dynol toreithiog yn cael ei droi'n ddata hyfforddi robotiaid prin a gwerthfawr.
Pam mae deheurwydd yn cyfyngu ar yr hyn y gall robotiaid ei wneud?
Mae deheurwydd yn cyfyngu ar robotiaid oherwydd bod tasgau bras fel cerdded a gafael syml yn cael eu datrys i raddau helaeth, tra bod rheolaeth fanwl â bysedd — ail-gafael mewn offeryn, trin gwrthrych cain — yn brin o'r data hyfforddi sy'n dal sut mae bysedd yn symud. Mae anodiad ystum llaw yn cyflenwi'r signal coll hwnnw.
Pa ddiwydiannau sy'n defnyddio data deheurwydd?
Mae roboteg humanoid a chartref, awtomeiddio warysau a manwerthu, robotiaid gofal iechyd a chynorthwyol, gweithgynhyrchu ac atgyweirio, a rhyngweithio â llaw AR/VR i gyd yn dibynnu ar ddata deheurwydd i drin gwrthrychau yn y byd go iawn yn ddiogel ac yn fanwl gywir.
A yw maint y set ddata neu ansawdd y label yn bwysicach?
Mae'r ddau yn bwysig, ond mae ansawdd y label fel arfer yn penderfynu'r canlyniad. Mae setiau data mawr yn helpu, ond mae'r rhan fwyaf o fethiannau deheurwydd yn olrhain yn ôl i labeli llaw anghyson neu anghywir - a dyna pam mae Shaip yn paru graddfa â rheolaeth ansawdd llym, sy'n cynnwys pobl.
A all Shaip gasglu a labelu fideo o law'r person cyntaf?
Ydw. Mae Shaip yn casglu ac yn anodi fideos arddangos person cyntaf a fideos arddangos dynol, gan gynhyrchu data ystum llaw cywir, sy'n barod i'w ail-dargedu o dan reolaethau ISO 27001 a SOC 2 Math II.
Mwynhaodd yr erthygl hon? Dilynwch Shaip ar LinkedIn am fwy o ddiweddariadau.
Yn cynnwys gwybodaeth sy'n gysylltiedig ag ymgyrchoedd marchnata'r defnyddiwr. Caiff y rhain eu rhannu gyda Google AdWords / Google Ads pan fydd cyfrifon Google Ads a Google Analytics wedi'u cysylltu â'i gilydd.
Diwrnod 90
__utma
ID a ddefnyddir i adnabod defnyddwyr a sesiynau
2 flynedd ar ôl y gweithgaredd diwethaf
__utmt
Wedi'i ddefnyddio i fonitro nifer y ceisiadau gweinydd Google Analytics
10 munud
__utmb
Fe'i defnyddir i wahaniaethu rhwng sesiynau ac ymweliadau newydd. Mae'r cwci hwn yn cael ei osod pan fydd llyfrgell javascript GA.js yn cael ei llwytho ac nad oes cwci __utmb yn bodoli. Mae'r cwci yn cael ei ddiweddaru bob tro y caiff data ei anfon at weinydd Google Analytics.
30 munud ar ôl y gweithgaredd olaf
__utmc
Fe'i defnyddir gyda hen fersiynau Urchin o Google Analytics yn unig ac nid gyda GA.js. Fe'i defnyddiwyd i wahaniaethu rhwng sesiynau newydd ac ymweliadau ar ddiwedd sesiwn.
Diwedd y sesiwn (porwr)
__utmz
Yn cynnwys gwybodaeth am y ffynhonnell traffig neu'r ymgyrch a gyfeiriodd y defnyddiwr i'r wefan. Mae'r cwci yn cael ei osod pan fydd y javascript GA.js yn cael ei lwytho a'i ddiweddaru pan anfonir data i weinydd Google Anaytics.
6 mis ar ôl y gweithgaredd diwethaf
__utmv
Yn cynnwys gwybodaeth bersonol a osodwyd gan y datblygwr gwe drwy'r dull _setCustomVar yn Google Analytics. Mae'r cwci hwn yn cael ei ddiweddaru bob tro y caiff data newydd ei anfon at weinydd Google Analytics.
2 flynedd ar ôl y gweithgaredd diwethaf
__utmx
Fe'i defnyddir i benderfynu a yw defnyddiwr wedi'i gynnwys mewn prawf A/B neu brawf Aml-amrywiol.
Mis 18
_ga
ID a ddefnyddir i adnabod defnyddwyr
blynyddoedd 2
_gali
Wedi'i ddefnyddio gan Google Analytics i benderfynu pa ddolenni ar dudalen sy'n cael eu clicio
Eiliad 30
_ga_
ID a ddefnyddir i adnabod defnyddwyr
blynyddoedd 2
_gid
ID a ddefnyddiwyd i adnabod defnyddwyr am 24 awr ar ôl y gweithgaredd diwethaf
oriau 24
_gat
Wedi'i ddefnyddio i fonitro nifer y ceisiadau gweinydd Google Analytics wrth ddefnyddio Rheolwr Tagiau Google
1 munud
Defnyddir cwcis marchnata i ddilyn ymwelwyr â gwefannau. Y bwriad yw dangos hysbysebion sy'n berthnasol ac yn ddeniadol i'r defnyddiwr unigol.
Mae Google Ads yn blatfform hysbysebu ar-lein sy'n galluogi busnesau i greu hysbysebion wedi'u targedu a ddangosir ar ganlyniadau chwilio Google a gwefannau partner.
Cwci targedu. Fe'i defnyddir i greu proffil defnyddiwr ac arddangos Hysbysebion Google perthnasol a phersonol i'r defnyddiwr.
blynyddoedd 2
__Diogel-1PSID
Cwci targedu. Fe'i defnyddir i greu proffil defnyddiwr ac arddangos Hysbysebion Google perthnasol a phersonol i'r defnyddiwr.
blynyddoedd 2
__Diogel-3PAPISID
Yn proffilio diddordebau ymwelwyr â'r wefan i gyflwyno hysbysebion perthnasol a phersonol trwy ail-dargedu.
blynyddoedd 2
AEC
Mae cwcis AEC yn sicrhau bod ceisiadau o fewn sesiwn pori yn cael eu gwneud gan y defnyddiwr, ac nid gan wefannau eraill. Mae'r cwcis hyn yn atal gwefannau maleisus rhag gweithredu ar ran defnyddiwr heb i'r defnyddiwr hwnnw wybod.
Mis 6
ID_YMWELYDD_HYSBYSEB
Mae angen cwci i ddefnyddio'r opsiynau a'r gwasanaethau gwe ar y safle
Mis 2
__Secure-3PSIDCC
Cwci targedu. Fe'i defnyddir i greu proffil defnyddiwr ac arddangos Hysbysebion Google perthnasol a phersonol i'r defnyddiwr.
blynyddoedd 2
__Diogel-3PSIDTS
Cwci targedu. Fe'i defnyddir i greu proffil defnyddiwr ac arddangos Hysbysebion Google perthnasol a phersonol i'r defnyddiwr.
blynyddoedd 2
__Diogel-1PSIDTS
Cwci targedu. Fe'i defnyddir i greu proffil defnyddiwr ac arddangos Hysbysebion Google perthnasol a phersonol i'r defnyddiwr.
blynyddoedd 2
__Diogel-1PAPISID
Cwci targedu. Fe'i defnyddir i greu proffil defnyddiwr ac arddangos Hysbysebion Google perthnasol a phersonol i'r defnyddiwr.
blynyddoedd 2
__Diogel-3PSID
Cwci targedu. Fe'i defnyddir i broffilio diddordebau ymwelwyr â'r wefan ac arddangos hysbysebion Google perthnasol a phersonol.
blynyddoedd 2
Trosi
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnod 90
_gcl_aw
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnodau 90
_gcl_gs
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnodau 90
_gcl_gb
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnodau 90
_gac_gb_
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnodau 90
FPGCLGB
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnodau 90
FPGCLAW
Mae Google yn defnyddio cwcis ar gyfer hysbysebu, gan gynnwys gweini a rendro hysbysebion, personoli hysbysebion (yn dibynnu ar eich gosodiadau hysbysebion yn g.co/adsettings), cyfyngu ar nifer y troeon y dangosir hysbyseb i ddefnyddiwr, mudo hysbysebion rydych chi wedi dewis rhoi'r gorau i'w gweld, a mesur effeithiolrwydd hysbysebion.
Diwrnodau 90
Mae HubSpot yn blatfform marchnata, gwerthu a gwasanaeth cwsmeriaid cwbl gynhwysfawr sy'n symleiddio twf busnes.
Defnyddir y cwci hwn i adnabod ymwelwyr sy'n sgwrsio â chi drwy'r offeryn llifau sgwrsio. Os yw'r ymwelydd yn gadael eich gwefan cyn iddo gael ei ychwanegu fel cyswllt, bydd y cwci hwn yn gysylltiedig â'i borwr.
Mis 13
__hs_do_not_track
Gellir gosod y cwci hwn i atal y cod olrhain rhag anfon unrhyw wybodaeth i HubSpot.
Mis 13
__hs_cwci_cat_pref
Defnyddir y cwci hwn i gofnodi'r categorïau y mae ymwelydd wedi cydsynio iddynt.
Mis 6
__hs_initial_opt_in
Defnyddir y cwci hwn i atal y faner rhag ymddangos bob amser pan fydd ymwelwyr yn pori mewn modd llym.
Diwrnod 7
__hs_gpc_banner_dismiss
Defnyddir y cwci hwn pan gaiff y faner Rheoli Preifatrwydd Byd-eang ei diystyru.
Diwrnod 180
hs_ab_test
Defnyddir y cwci hwn i gyflwyno'r un fersiwn o dudalen brawf A/B i ymwelwyr yn gyson ag y maent wedi'i gweld o'r blaen.
Sesiwn
__hs_notify_banner_dismiss
Defnyddir y cwci hwn pan fydd y wefan yn defnyddio math o faner caniatâd Hysbysu.
Diwrnod 180
hs-messages-is-open
Defnyddir y cwci hwn i benderfynu a chadw a yw'r teclyn sgwrsio ar agor ar gyfer ymweliadau yn y dyfodol.
30 munud
negeseuon-hs-cuddio-neges-groeso
Defnyddir y cwci hwn i atal neges groeso'r teclyn sgwrsio rhag ymddangos eto am un diwrnod ar ôl iddo gael ei ddiswyddo.
1 diwrnod
__hsmem
Mae'r cwci hwn yn cael ei osod pan fydd ymwelwyr yn mewngofnodi i safle a gynhelir gan HubSpot.
blwyddyn 1
hs-aelodaeth-csrf
Defnyddir y cwci hwn i sicrhau na ellir ffugio mewngofnodiadau aelodaeth cynnwys.
Sesiwn
dewis_langswitcher_hs
Defnyddir y cwci hwn i gadw dewis iaith yr ymwelydd wrth edrych ar dudalennau mewn sawl iaith.
blynyddoedd 2
__hstc
Y prif gwci ar gyfer olrhain ymwelwyr.
Mis 13
hubspotutk
Mae'r cwci hwn yn cadw golwg ar hunaniaeth ymwelydd. Caiff ei basio i HubSpot wrth gyflwyno ffurflen a'i ddefnyddio wrth ddad-ddyblygu cysylltiadau.
Mis 13
__hssc
Mae'r cwci hwn yn cadw golwg ar sesiynau.
30 munud
__hssrc
Pryd bynnag y bydd HubSpot yn newid y cwci sesiwn, mae'r cwci hwn hefyd wedi'i osod i benderfynu a yw'r ymwelydd wedi ailgychwyn ei borwr.
Sesiwn
hubspotapi-prefs
Defnyddir hwn gyda'r cwci hubspotapi i gofio a wnaeth y defnyddiwr dicio'r blwch 'cofiwch fi' (yn rheoli diwedd dilysiad y prif gwci).
1 Blwyddyn
hubspotapi-csrf
Defnyddir hwn ar gyfer atal CSRF - atal gwefannau trydydd parti rhag cael mynediad at eich data. Yn dod i ben ar ôl blwyddyn.
blwyddyn 1
__hs_optio_allan
Defnyddir y cwci hwn gan y polisi preifatrwydd optio i mewn i gofio peidio â gofyn i'r ymwelydd dderbyn cwcis eto.
Mis 13
hubspotapi
Mae'r cwci hwn yn caniatáu i'r defnyddiwr gael mynediad i'r ap gyda'r caniatâd cywir.